カテゴリー別アーカイブ: Google

無人タクシーに乗るためのマニュアル、Waymoは乗客を乗せて自動運転車の実証実験を開始 (補足資料)

■ 補足情報:Waymo自動運転技術まとめ

【自動運転車のセンサー】

多種類のセンサーを併用

安全性を評価するためにはWaymoの自動運転技術を把握する必要がある。WaymoのセンサーはLidar System (レーザーセンサー)、Vision System (光学カメラ)、Radar System (ミリ波センサー)、Supplemental Sensors (オーディオセンサーやGPS) から構成される (下の写真)。

出典: Waymo  

ミニバンの屋根に小型ドームが搭載され、ここにLidar SystemとVision Systemが格納される。別タイプのLidarはクルマの前後と前方左右にも搭載される。クルマ四隅にはRadarが設置される。Lidarとカメラを併用する方式はSensor Fusionと呼ばれる。(これに対しTeslaは、Lidarを搭載せず、カメラだけで自動走行する技術に取り組んでいる。)

Lidar System

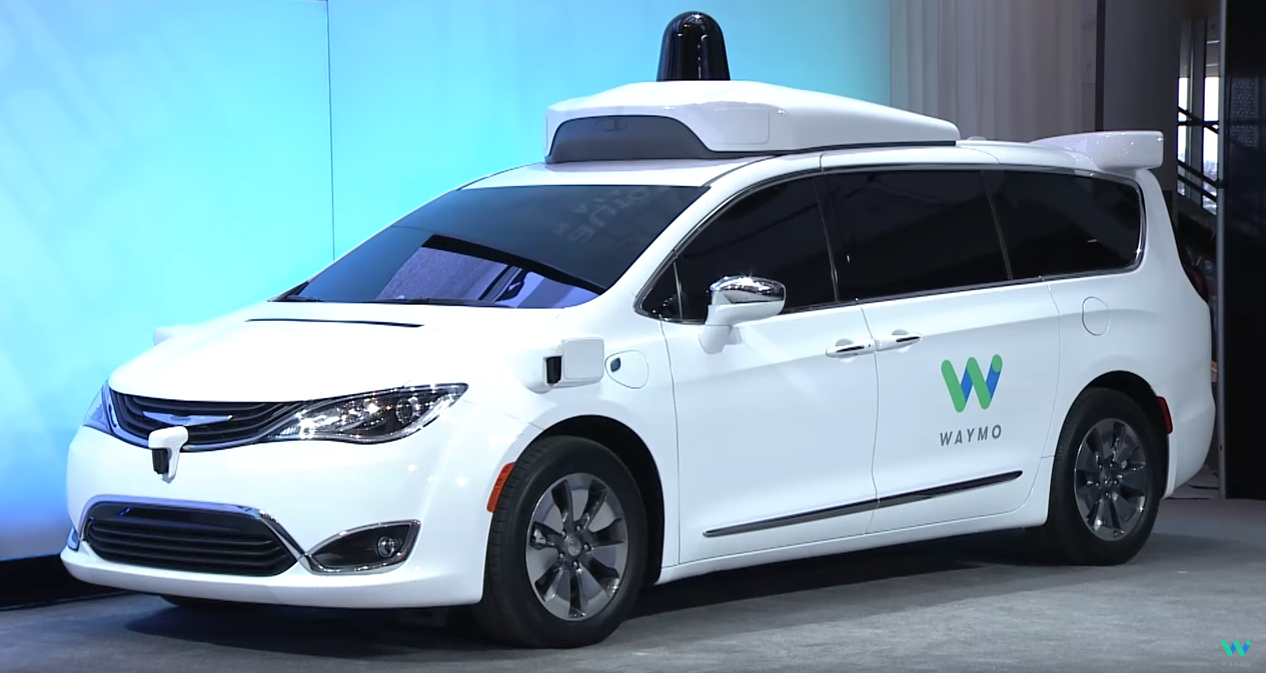
Waymoは独自技術でLidarを開発している。クルマは三種類のLidarを搭載している。「Short-Range Lidar」はクルマの前後左右四か所に設置され、周囲のオブジェクトを認識する (上の写真、バンパー中央と左側面の円筒状の装置)。クルマのすぐ近くにいる小さな子供などを把握する。解像度は高く、自転車に乗っている人のハンドシグナルを読み取ることができる。
出典: Waymo  

「Mid-Range Lidar」と「Long-Range Lidar」は屋根の上のドームの内部に搭載される。前者は高解像度のLidarで、中距離をカバーする。後者は可変式Lidarで、FOV (視野、レーザービームがスキャンする角度) を変えることができ、特定部分にズームインする。レーザービームを狭い範囲に絞り込み、遠方の小さなオブジェクトを判定できる。フットボールコート二面先のヘルメットを識別できる精度となる。

Vision System

Vision Systemはダイナミックレンジの広いカメラの集合体。8つのモジュール (Vision Module) から構成され、クルマの周囲360度をカバーする。信号機や道路標識を読むために使われる。モジュールは複数の高精度センサーから成り、ロードコーンのような小さなオブジェクトを遠方から検知できる。Vision Systemはダイナミックレンジが広く、暗いところから明るいところまでイメージを認識できる。

【自動運転の仕組み】

位置決定:Localization

Waymoが自動走行するためには3D高精度マップが必要となる。マップには道路の形状が3Dで詳細に表示され、セマンティック情報 (道路、路肩、歩道、車線、道路標識などの情報) が埋め込まれている。クルマは搭載しているセンサーが捉えた情報と、3D高精度マップを比較して、現在地をピンポイントに特定する。この位置決めをLocalizationと呼ぶ。

周囲のオブジェクトの意味を理解:Perception

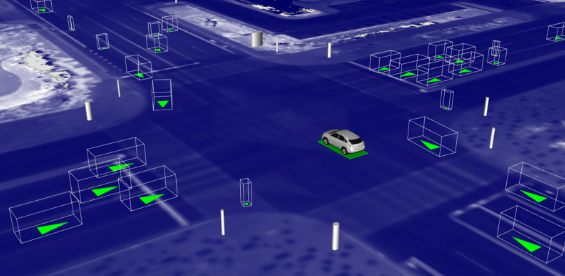
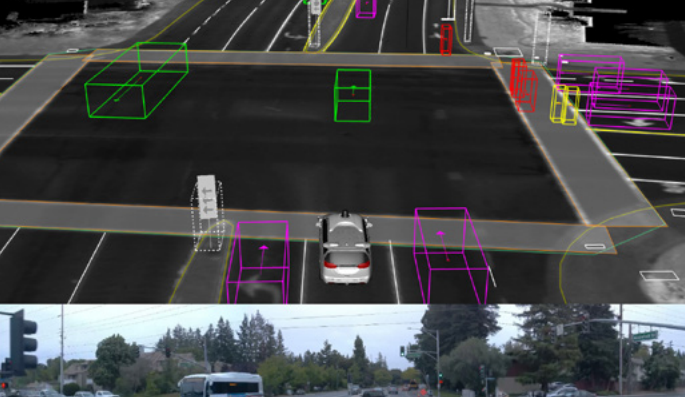
クルマのセンサーは常時、周囲をスキャンして、オブジェクト (歩行者、自転車、クルマ、道路工事など) を把握する (下の写真)。オブジェクトは色違いの箱で表示される。クルマは緑色または紫色、歩行者は赤色、自転車は黄色で示される。
出典: Waymo  

ソフトウェアは、これらオブジェクトが移動している方向、速度、加速度などを推定する。また、信号機、踏切標識、仮設の停止サインなどを読み込む。ソフトウェアは、オブジェクトの意味 (信号機の色の意味など) を理解する。

動くオブジェクトの挙動予測:Behavior Prediction

ソフトウェアは路上のオブジェクトの動きを予想し (下の写真、実線と円の部分)、その意図を理解する。ソフトウェアはオブジェクトの種類 (クルマや人など) により、動きが異なる (クルマの動きは早く人の動きは遅い) ことを理解している。また、人、自転車、オートバイは形状が似ているが、その動きは大きく異なることも理解している。

出典: Waymo  

更に、クルマは道路状況 (工事など) により、これらの動きが影響される (工事でクルマが車線をはみ出すなど) ことを理解している。これらは試験走行でアルゴリズムが学習したもので、ここにAI (Machine Learning) の技法が使われている。

最適な経路を計算:Planning

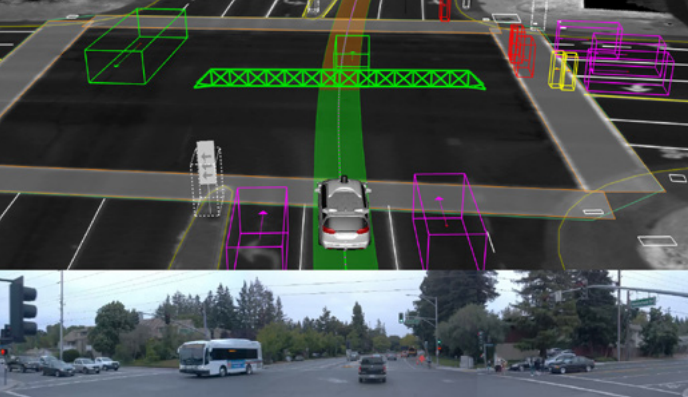
ソフトウェアはオブジェクトの動き予想を元に、最適なルートを決める (下の写真、幅広い緑の実線)。ソフトウェアは進行方向、速度、走るレーン、ハンドル操作を決定する。ソフトウェアは「Defensive Driving」としてプログラムされている。これは安全サイドのプログラミングを意味し、自転車と十分間隔を取るなど、慎重な運転スタイルに設定されている。クルマは周囲のオブジェクトの動きを常にモニターしており、それらの動きに対してルートを変更する。
出典: Waymo  

AIではなく人間が経路を決める

重要なポイントはPlanningのプロセスにAIは適用されていないことだ。Planningのロジックはコーディングされており、クルマの動きは人間がプログラムで指定する。人間が自動運転アルゴリズムを把握できる構造になっている。このため膨大なルールが定義されており、それを検証するためには、大規模な試験走行が必要となる。

AI Carというアプローチ

一方、NvidiaはPlanningのプロセスをAIが司る「AI Car」を開発している。AIが人間の運転を見てドライブテクニックを学ぶ先進技術に取り組んでいる。AI Carは道路というコンセプトを理解し、車線が無くても人間のように運転できる。膨大なルールの定義は不要でアルゴリズムがシンプルになる。しかし、AIの意思決定のメカニズムは人間には分からない。信頼性の高いクルマを作るため、Nvidiaはこのブラックボックスを解明する研究を進めている。

Waymoは安全なアプローチ

WaymoはLidarとカメラを併用 (Sensor Fusion) する、手堅い手法を取っている。アルゴリズムの観点からは、AIが周囲のオブジェクトを把握するが、ハンドル操作は人間がコーディングして決定する。Waymoは極めて安全な技法で開発されたクルマといえる。
無人タクシーに乗るためのマニュアル、Waymoは乗客を乗せて自動運転車の実証実験を開始 (2/2)

【無人タクシー事業とは】

販売ではなく共有モデル

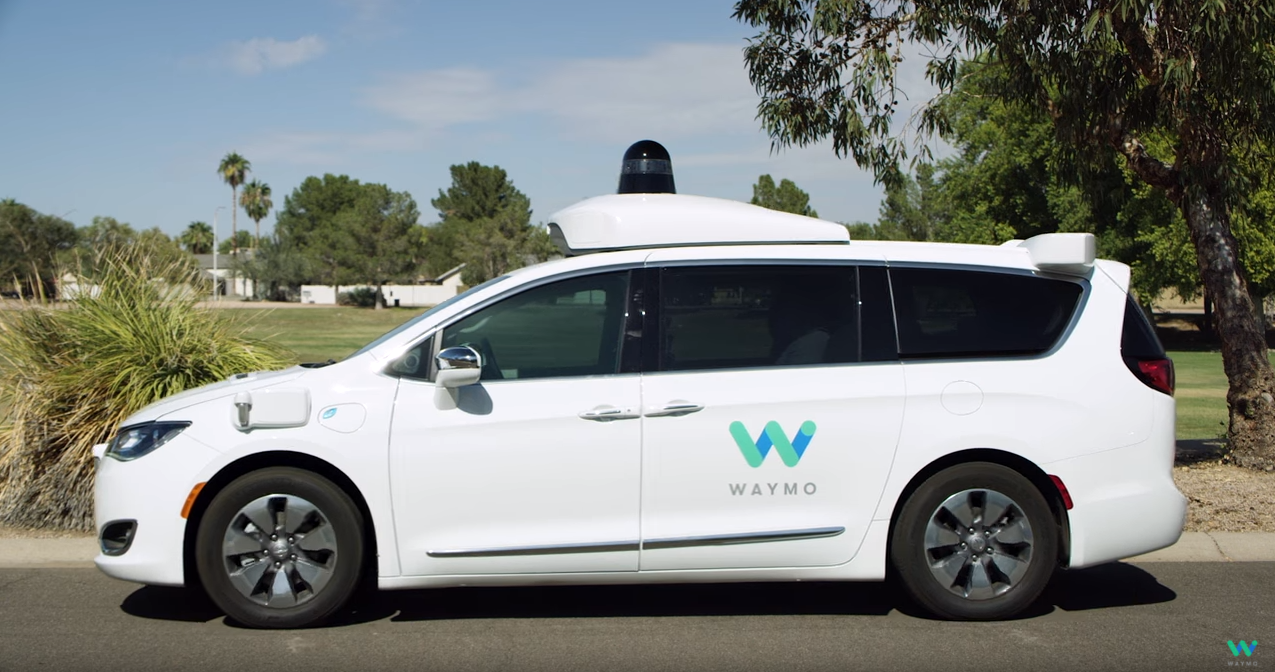
WaymoはPhoenix (アリゾナ州) とその近郊で、無人タクシー (下の写真) の実証実験を始めた。無人タクシーは「Driverless Service」と呼ばれ、ドライバーが搭乗しないで輸送業務を遂行する。Waymoは今後、エリアを拡大し、無人タクシーサービスを展開する。無人タクシーが当面のビジネス形態であるが、この他に、貨物輸送、公共交通サービス、個人向け専用車両 (無人ハイヤー) などの事業を計画している。

出典: Waymo  

Shared Mobility

このようにWaymoは、個人がクルマを所有するのではなく、共有するモデル「Shared Mobility」を事業の中核に据える。Waymoは、個人に自動運転車を販売するのではなく、ライドサービスを提供する。

一方、TeslaやVolvoは、個人に自動運転車を販売するモデルを計画している。GM、BMW、VWなどは、個人に自動運転車を販売し、同時に、ライドサービスを提供するハイブリッドな事業形態を計画している。

ライドシェア技術

Waymoは2017年5月、ライドシェア企業Lyftと提携することを明らかにした。両社は共同で、無人タクシーの運行試験や技術開発を進める。ライドシェア市場ではUberが大きくリードしているが、両社は自動運転技術開発で厳しく対立している。Waymoは機密情報を盗用したとして、Uberを訴訟している。このような経緯があり、WaymoはLyftに急接近した。

車両メンテナンス

Waymoは2017年11月、車両メンテナンスに関しAutoNationと提携することを発表した。AutoNationとは全米最大の自動車販売会社で、16の州に361の店舗を持ち、35のメーカーのクルマを販売している。販売だけでなく自動車のメンテナンス事業も展開している。

予防保守が中心となる

自動運転車は無人で走行するため、車両保守が極めて重要な役割を担う。問題が発生したり、警告ランプが点灯してから修理するのではなく、障害が発生する前に部品交換を実施する。自動運転車では予防保守が中心となる。(下の写真はガレージに並んでいるWaymo自動運転車。)

出典: Waymo

自動運転車は高度なセンサーやソフトウェアを搭載しており、それに対応できる保守技術が要求される。自動運転車は高価な器機を原価償却するため、24時間連続で運転するモデルが基本となる。これを支えるためにも自動運転車の保守技術が重要になる。AutoNationは既に、カリフォルニア州とアリゾナ州で、Waymoの保守サービスを実施している。

【自動運転アルゴリズム開発と試験】

Waymoの安全性を検証するには

Waymo無人タクシーを利用する時に気がかりなことは、クルマの安全性である。この疑問に答えるためには、Waymoは自動運転車をどのように開発し、安全性をどう検証しているのかを理解する必要がある。

安全性検証の大きな流れ

安全性を決定するのはソフトウェアで、バーチャルとリアルな環境で試験される。開発された自動運転ソフトウェアは、シミュレータでアルゴリズムを教育し、学習した機能を検証する。条件を様々に変えて実行し、ソフトウェアの完成度を上げていく。(下の写真はシミュレータでクルマを稼働させている様子。)

出典: Waymo  

シミュレーションを通過したソフトウェアは、実際にクルマに搭載され、専用サーキットで走行試験が実施される。専用サーキットは街並みを再現した試験コースとなっている。この試験に合格したソフトウェアは試験車両に搭載され、市街地を走行して機能や安全性が検証される。実地試験に合格したソフトウェアが最終製品となり出荷される。

シミュレーション

Waymoはクルマのアルゴリズム教育を、高度なシミュレーション環境で実施する。シミュレータで25,000台のWaymoを稼働させ、毎日800万マイル走行する。シミュレータを使うことで、試験走行距離を増やすことができる。更に、実社会では稀にしか起こらないイベントを、シミュレータで構築できる。例えば、交差点で左折信号がフラッシュするなど、極めてまれな信号機を創り出すことができる。

街並みをソフトウェアで再現

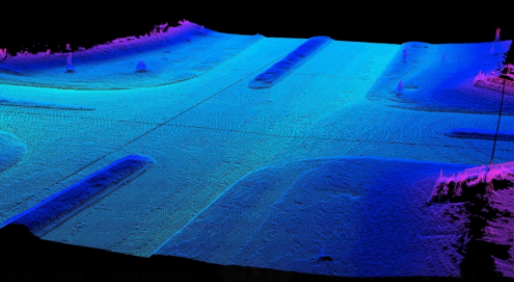
シミュレータは、実際の街並みを、ソフトウェアで再現している。仮想の街並みは、市街地をスキャンして構築される。専用車両に搭載されたLidar (レーザーセンサー) で、街並みをスキャンし、高精度な3Dマップを制作する (下の写真)。マップには、レーン、路肩、信号機などが表示され、ここには走行に関する情報 (車線の幅や路肩の高さなど) が埋め込まれている。ここに、前述の左折信号が点滅する交差点を構築できる。

出典: Waymo  

仮想の走行試験

次に、この仮想の街並みをクルマで走行する。例えば、左折信号が点滅する交差点を曲がる練習ができる (下の写真)。クルマは交差点にゆっくり進入し、対向車がいないのを確認して左折する。アルゴリズムが改良されていくが、その都度、同じ条件で走行試験を繰り返す。このプロセスを繰り返し、習得した技術 (左折信号が点滅する交差点を曲がる技術など) の完成度を上げる。

環境を変化させる

シミュレータは環境に変化を加える(Fuzzingと呼ばれる)ことができる。左折信号のケースでは、対向車の速度を変えたり、信号機のタイミングを変えることができる。新しい条件でクルマが安全に左折できることを確認する。また、実際にはありえない条件を付加できる。オートバイがレーンの白線の上を走行したり、人がレーンをジグザグに走るケースなどを生成できる。異常な行動に対して、クルマがどう反応するかを検証する。

出典: Waymo  

シミュレーションの成果

自動運転車は、主要技術をシミュレータで学び、練習を重ね、完成度を上げた。2016年には、Waymoはシミュレータで25億マイルを走行した。これは地球10万周分の距離に当たる。シミュレーション環境が優れている点は、危険な出来事を頻繁に再生できることにある。歩行者が垣根の陰から路上に飛び出すなど、事故となるシーンでも試験を重ねた。

試験サーキット「Castle」

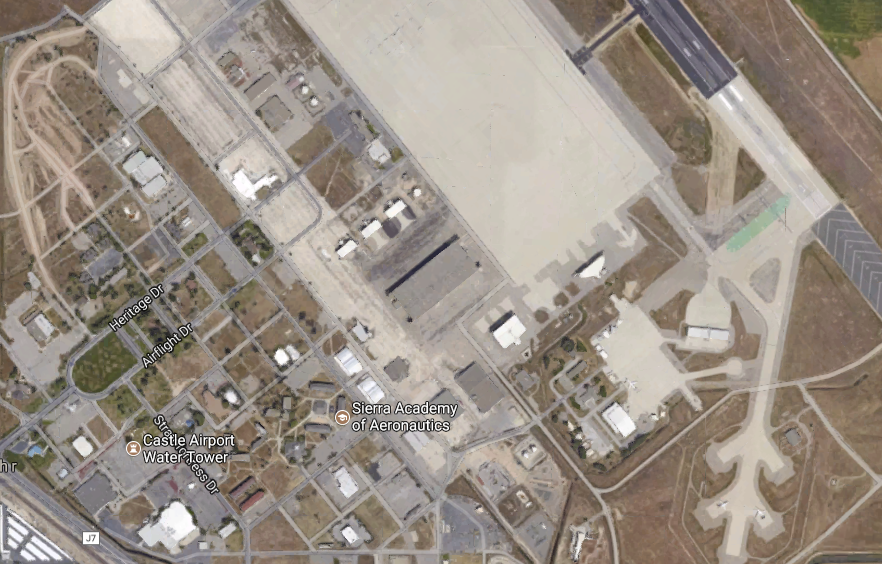
シミュレータを通過したソフトウェアは試験車両に搭載され、試験サーキット「Castle」で試験される。これは空軍基地跡地を利用したもので、ここに街並みが再現されている (下の写真、左下の部分)。ここで、新規に開発されたソフトウェアが試験される。また、改版されたソフトウェアが検証される。更に、ここでは、稀にしか発生しない事象を試験する。これらを「Structured Tests」呼び、2万のシナリオを検証する。検証が済んだソフトウェアは公道での実地試験に進む。

出典: Google Earth  

公道での路上試験

Waymoは試験車両を公道で走らせ試験を展開している。過去8年間にわたり、全米20都市で350万マイルを走行した。アリゾナ州では砂漠の環境で、ワシントン州では雨が降る環境で、ミシガン州では雪の中で試験が進められている。それぞれ異なる気象条件で安全に走行できることを検証する。また、路上試験は啓もう活動を兼ねている。地域住民が自動運転車に接し、理解を深めることも目標としている。

【自動運転車は安全か】

安全性の指標は確立されていない

自動運転車の安全性に関する指標は確立されておらず、どこまで試験をすればいいのか、議論が続いている。カリフォルニア州は、州内で実施されている自動運転車試験の内容を公表することを義務付けている。この中に、自動運転機能を停止する措置 「Disengagement」の項がある。Disengagement (自動運転機能解除措置) を実行することは、自動運転車が危険な状態にあることを意味する。自動運転車が設計通り作動していない状況で、不具合の件数とも解釈できる。

WaymoのDisengagementの回数 (1000マイル毎) は、2015年には0.80回であったが、2016年には0.20回に減少している (下のグラフ)。2017年度のレポートはまだ公開されていないが、このペースで進むと、更に大きく減少することになる。

出典: Department of Motor Vehicles

Waymoの安全対策を纏めると

Waymoは安全性に関し、複数の視点からプローチしている。徹底した走行試験を繰り返し、自動運転モードで350万マイルを走行した。車両ハードウェアを重複構造とし、重要システム (ステアリングやブレーキなど) を二重化している。運用面では、走行できる領域をOperational Design Domainとして定義し、クルマが走れる条件を明確に把握している。乗客とのインターフェイスも重要で、無人タクシーで乗客が不安にならないよう設計されている。

安全性を最優先した製品コンセプト

開発プロセスや試験結果から、Waymo無人タクシーは安全な乗り物であると評価できる。また、運行できる範囲を限定し、安全に走行できる環境に限ってサービスを提供している。更に、無人で走行するものの、運行は監視室で遠隔モニターされており、非常事態に対応できる。

技術的には、WaymoはLidarとカメラを併用し、慎重なアプローチを取る (詳細は下記の補足情報を参照)。ステアリングのないクルマを走らせるなど、革新技術を追求するWaymoであるが、商用モデルは意外なほど手堅い造りになっている。

次の目標

他社に先駆けて、無人タクシーの運行に漕ぎつけたことは、大きな成果である。Phoenixで運行を始めたばかりであるが、次のサービス都市は何処かが話題になっている。高度な技術が要求されるSan Franciscoで運行するには、もう少し時間がかかる。Operational Design Domainの拡大がWaymoの次の目標となる。

無人タクシーに乗るためのマニュアル、Waymoは乗客を乗せて自動運転車の実証実験を開始 (1/2)

Waymoは開発している自動運転車を無人タクシーとして運行することを発表した。ドライバーが搭乗しない完全自動運転車が市街地を走行する。無人タクシーを利用できる時代が到来した。無人タクシーが移動手段となるが、どう利用すればいいのか分からない。少し気が早いが、自分の街にWaymoがやってきた時に備え、無人タクシー利用手順をマニュアルとして纏める。また、Waymo無人タクシーに乗って大丈夫なのか安全性を評価する。

出典: Waymo  

無人タクシーの運行が始まる

Waymoは2017年11月、自動運転車に乗客を乗せ公道で運行すると発表した。運転席にドライバーが乗らない無人タクシーが市街地を運行する。この実証試験は「Early Ride Program」と呼ばれ、Phoenix (アリゾナ州) とそれに隣接する地域で展開される。このプログラムは2017年4月に開始されたが、今月からセーフティドライバーが搭乗しない無人タクシーとして運行される。

【Waymo無人タクシー利用法】

スマホアプリで無人タクシーに乗る

車両は「Chrysler Pacific Hybrid」 ミニバンを改造したものが使われる (上の写真)。利用者はスマホアプリを使って無人タクシーを利用する。Uberを使うときと同じ要領で、現在地と目的地を入力して配車をリクエストする。

クルマに搭乗する

クルマが到着すると利用者は後部座席に座ることとなる。セイフティドライバーやエンジニアは搭乗しないため、運転席と助手席は空席となる。ただし当面の間、セイフティドライバーは最後部座席に搭乗し、運行を監視するとしている。

車内に設置されている機器

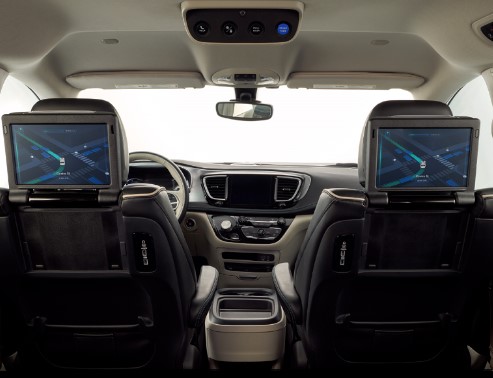
車内にはクルマを利用するための機器が設置されている。座席の前にはディスプレイ (In-Car Display) が備え付けられている (下の写真)。ディスプレイにはクルマの走行状態が表示される。

天井部分には操作ボタンが設置されている (下の写真、最上部)。ボタンは四つあり、右から「Start Ride (発進)」ボタン、「Pull Over (非常停止)」ボタン、「Lock/Unlock (ドアの施錠・開錠) 」ボタン、「Help (オペレータとの通話)」ボタンとなる。シートベルトを締め、ドアをロックして、Start Rideボタンを押すとクルマが発進する。

出典: Waymo  

ディスプレイに運行状態を表示

走行中は座席前のディスプレイに運行状態が表示される。画面にマップが表示され、現在地がアイコンで示され、走行ルートが実線で表示される。周囲のオブジェクト (他の車両や自転車など) も表示される。クルマは何を見て、どのような判断を下したかが分かり、安心して運転を任せることができる。この他に、到着予定時間と経過時間なども表示される。

クルマの運行状態を監視室でモニター

Waymoはドライバー無しで走行するが、クルマの運行状態は監視室 (Waymo Operations Center) で遠隔モニターされている。非常事態が発生すると、乗客は「Pull Over」ボタンを押してクルマを停める。「Help」ボタンを押すとWaymo監視室に繋がり、専任スタッフと通話できる。またスマホアプリからも通話できる。クルマの運行状態は監視室で人間がモニターしており、安心感が格段に向上する。

料金はアプリに課金される

クルマは全行程を自動で走行し、目的地に着いたらそこで停止し、乗客は降車する。料金は利用者のアプリに課金される。ただし、Early Ride Programでは料金は無料となっている。利用者はコメントなどをアプリに投稿できる。この手順もUberと同じで戸惑うことはない。

【Waymo無人タクシーはどこを走れるか】

Phoenixで運行する

当初Waymo無人タクシーは運行できる範囲が限られている。現在はPhoenixを中心に運行している。ここは砂漠地帯に作られた街で、天気は良く、雨や雪はほとんど降らない。比較的新しい街で、道路は整備され、自転車や歩行者は少ない。自動運転車にとって走りやすい環境である。

アリゾナ州はハイテク企業を誘致

アリゾナ州知事のDoug Duceyは州知事令 (Executive Order) に署名し、自動運転車の運行を認可した。アリゾナ州は規制を緩和して、ハイテク企業の誘致を進めている。アリゾナ州は地理的な条件だでなく、法令面でも自動運転車にとって走りやすい場所である。(カリフォルニア州は2018年から自動運転車の走行を認める予定。)

Waymoが走れる地域

Waymoはクルマが走れる地域を「Operational Design Domain (ODD)」と定義する。クルマは、地形、道路の種別、気候、昼間・夜間、法令などの条件により、走れる場所が決まる。これら条件を満たす場所がODDとなる。(ODDは携帯電話の圏内に相当する。) 下の写真はそのイメージで、青色で示された部分がODDで、Waymoはこの地域だけを走ることができる。シェイドの部分は整備中の地域で、準備が整い次第走れるようになる。

出典: Waymo  

走行できる気象条件

WaymoはODD域内を運行していても、走行できない事象が発生すると、安全に停止するよう設計されている。この状態をMinimum Risk Conditionと呼ぶ。

走行できない事象とは、吹雪や激しい雨などである。例えば、激しい夕立に出会うと、クルマは安全な場所で停止する。この事象が終わると (夕立が止むと) 、クルマは再び運行を始める。

夕立で止まるクルマは商品とは言えず、Waymoは雨や雪が降っても走行できるよう、アルゴリズムの教育を続けている。雨の中の走行試験はワシントン州で、雪の中の走行試験はミシガン州で進めている (下の写真)。

出典: Waymo  

道路交通法に準拠

Waymoは道路交通法に従って運行する。道路法規が変わると、それにあわせてソフトウェアを更新する。米国では州により道路交通法が異なるため、Waymoは運行する州の法令に従う。例えば、自転車レーンのある交差点で右折するルールは、カリフォルニア州とテキサス州で異なる。Waymoはこれらの違いをアルゴリズムに盛り込んでいる。更に、Waymoは法令だけでなく、その地域独特の慣習や運転スタイルも取り入れている。

【もし事故を起こしたら】

車両の信頼性

Waymoはドライバーなしで走行するため、車両の信頼性を強化している。クルマの主要システムは二重化され、故障しても、もう一方のシステムで走行を続ける。コンピュータ、ブレーキ、ステアリング、バッテリーなどが二重化されている。

ソフトウェアはドライバーに代わりシステムを常時監視する。ソフトウェアが問題を検出すると、クルマを一旦停車したり、運用を中止する措置を取る。

走行中にデータを収集

クルマは走行中に運行に関するデータを収集する。運行中に遭遇した様々な状況を記録し、それらを解析する。これにより定常的にアルゴリズムを改良し、ソフトウェアが更新される。事故などの問題が発生した際は、記録したデータが原因究明に役立つ。

個人のプライバシーが侵害される事態が起こるとは考えにくいが、搭乗者はクルマの運行が記録されていることを認識しておく必要がある。

事故に遭遇すると

クルマが事故に遭遇すると、ソフトウェアが衝突を検知し、安全に停止する設計となっている。更に、クルマは監視室に問題を連絡する手順となる。

連絡を受けた専任スタッフは、警察や消防と連絡を取り、事故対応 (Post-Crash Procedures) に当たる。更に、その地域のWaymoスタッフが現場に急行する。搭乗者はWaymo車内に設置してあるHelpボタンを押し、専任スタッフと通話することができる。

事故原因の解析

Waymoは収集したデータを解析し、事故の原因を究明する。カメラで撮影されたビデオや、センサーが収集したデータが使われ、事故を引き起こした原因を究明する。Waymoに問題があるときはソフトウェアがアップデートされる。車両ハードウェアは修理され、試験走行を実施し、安全を確認してから運行に戻される。

事故を防ぐためのアルゴリズム

Waymoは事故を防ぐため、また、事故になっても被害を最小にするためのアルゴリズムを搭載している。米国運輸省 (NHTSA) は、国内で発生した交通事故を分析し、事故原因やその頻度を一般に公開している。事故の殆どが、追突事故、交差点内での事故、道路から逸脱した事故、車線変更での事故で発生している。Waymoはこれら四つのシナリオを対象に、事故を防ぐアルゴリズムを開発した。

アルゴリズムの公開と検証

自動運転車ではTrolley Problem (トロッコ問題) が常に話題になるが、Waymoは被害を最小限にするアルゴリズムの詳細は公表していない。(Trolley Problemとは、事故の被害を最小限にするために、特定の人物を犠牲にすることは道義的か、という思考実験。) Waymoを含め自動運転車ベンダーは、事故回避アルゴリズムを公開し、公の機関で検証することが求められる。

【Waymo無人タクシーの運転技能】

自動運転車に必要な運転技能

人間が自動車学校で、運転に必要な技能を学ぶように、Waymoも必要な運転技能を学ぶ必要がある。NHTSAは自動運転車に必要な運転機能を「Behavioral Competencies」として28の項目を定義している。自動運転車として運行するためには、これらの機能を搭載していることが求められる。更に、Waymoは独自に必要な機能を定義し、それらを実装している。Waymoは両者を合わせたドライブテクニックを搭載した車両となっている。

NHTSAが定めている自動運転機能

NHTSAが定義する機能は、自動運転の基本操作である。制限速度標識を認識し、これに従う機能を持つことが求められる。フリーウェーで高速で走行車線に行流できることや、緊急車両を検知し、適切な措置を取ることも規定している。

緊急車両の認識とアクション

Waymoは車両の点滅するライトやサイレンを認識し、その意味 (消防車であること) を理解する (下の写真)。これに従いWaymoは、道を譲ったり、路肩に停止する機能を持っている。更にWaymoは、路上の警察官や消防士を認識し、手信号による指示に従うことができる。(一般人が手信号で指示しても、Waymoはこれに従うことはない。)

出典: Waymo  

スピード違反で警察に捕まったら

自動運転車が道路交通法違反などで、警察官に停止を命じられる事態への対応も必要になる。Waymoは運行する地域の警察との連携を密にし、無人タクシーへの応対方法などを警察官に教育している。Waymoはドライバー無しで走行できることや、非常事態における連絡方法について説明した。無人タクシーが営業運転を始めると、その地域の警察や消防などとの連携が、極めて重要となる。

Waymoが独自に定めた自動運転機能

Waymoは独自に自動運転に必要な機能を定め、これを実装している。Waymoはスクールバスを認識し、その地域の法令に従い、停止などの措置を取る。Waymoは路上の自転車や動物を検知し、必要な措置を取る。自転車であれば、通常より広めに間隔をとり、また、動物を認識すると、それを避ける動作をする。クルマが運転テクニックをどこまでマスターしているかで、自動運転車の安全性が決まる。これが自動運転車の差別化の要因となる。

DeepMindは最強の囲碁ソフト「AlphaGo Zero」を公開、人間の知識や教育データは不要!AIが自ら学習しシンギュラリティに近づく

DeepMindはAIが自律的に知識を習得する囲碁ソフト「AlphaGo Zero」を公開した。AlphaGo Zeroは人間の知識や教育データは不要で、AI同士の対戦で技量を上げる。AlphaGo Zeroは人間のような学習能力を身に付け、汎用人工知能への道筋を示した。シンギュラリティに一歩近づいたとも解釈できる。

出典: DeepMind  

Tabula Rasa:ゼロから学ぶ

AlphaGo Zeroの技術詳細は科学雑誌Natureに「Mastering the game of Go without human knowledge」として公開された。DeepMindのAI研究最終目的は人間を超越する学習能力を持つアルゴリズムを開発することにある。ゼロの状態から知識を習得する手法は「Tabula Rasa (空白のページ)」とも呼ばれる。人間は生まれた時は空白の状態で、学習を通じ知識を増やし、判断するルールを獲得する。これと同様に、生成されたばかりのAIは空白であるが、自律学習を通じ知識やルールを学ぶアルゴリズムが最終ゴールとなる。AlphaGo Zeroは囲碁の領域でこれを達成し究極の目標に一歩近づいた。

DeepMindのマイルストーン

DeepMindは一貫してこの目標に向かってAI開発を進めている。2013年12月、AIがビデオゲームを見るだけでルールを学習し、人間を遥かに上回る技量でプレーするアルゴリズム (DQNと呼ばれる) を公開し世界を驚かせた。2015年10月、高度に複雑な技量を必要する囲碁で、AlphaGoが欧州チャンピオンFan Huiを破った。2016年3月、改良されたAlphaGoが世界最強の棋士Lee Sedolを破り再び世界に衝撃を与えた。

AIが自律的に学習

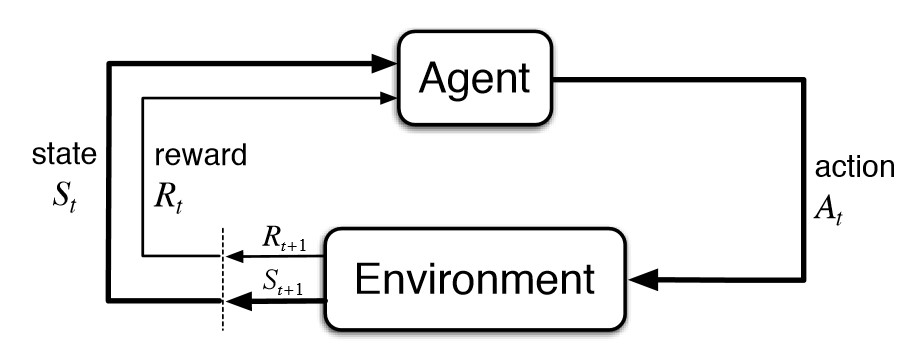
今回発表されたAlphaGo Zeroは上記のAlphaGoから機能が格段に進化した。AlphaGo Zeroは自分自身との対戦を通じ技量を習得していく。最初は初心者の状態でランダムにプレーするが、対戦を重ね技量を上げていく。この過程で人間がアルゴリズムを教育する必要はない。プロ棋士の棋譜などを入力する必要はなくAIが独自で学習する。AlphaGo ZeroはReinforcement Learning (強化学習、下の写真はその構造を示す) という技法を搭載しており、アルゴリズムが人間のように試行錯誤しながら囲碁を学んでいく。

出典: Stanford University  

単一のネットワーク

アーキテクチャの観点からは、AlphaGo Zeroは単一のネットワークで構成され構造がシンプルになった。従来のAlphaGoは二つのネットワーク (policy network (次の一手を決定) とvalue network (局面を評価))で構成されていた。AlphaGo Zeroではこれらを一つにまとめ、単一ネットワークが次の手を探しその局面を評価する。また、AlphaGo Zeroは次の手を探すためにTree Searchという方式を使っている。

短期間で腕を上げた

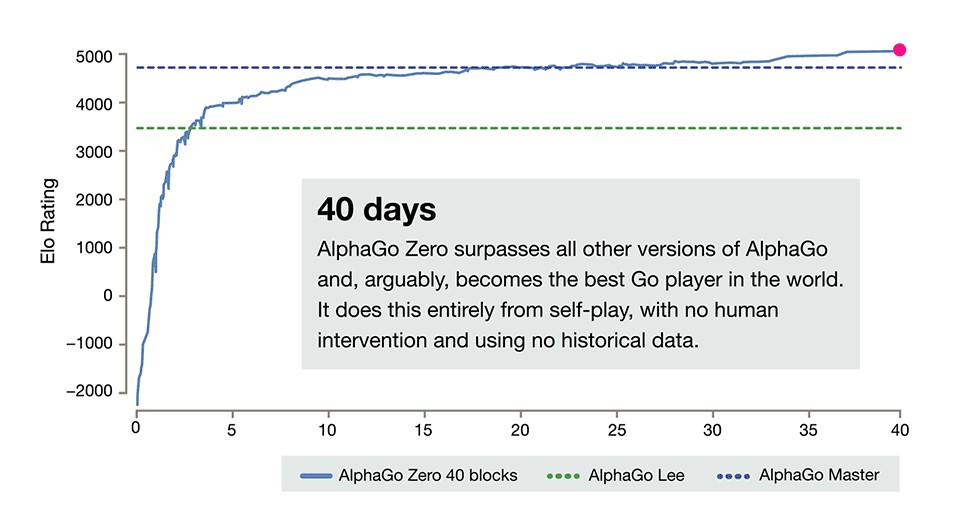
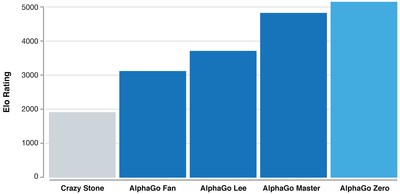
AlphaGo Zeroはセルフプレイを通じてReinforcement Learningアルゴリズムを教育した。アルゴリズムは振動したり過去の対戦成果を忘れることなく順調に技量を増していった。下のグラフは教育に要した日数 (横軸) と技量 (縦軸) を示している。3日でAlphaGo Lee (Lee Sedolに勝ったバージョン) の性能を上回った。一方、AlphaGo Leeの教育には数か月を要した。21日でAlphaGo Master (世界チャンピオンKe Jieに勝ったバージョン) の性能を上回った。40日経過したところでAlphaGo Zeroは全てのバージョンの性能を凌駕した。

出典: DeepMind  

人間の教育は不完全

AlphaGo Zeroは40日の教育で2900万回対戦し世界最高の性能に到達した。下のグラフはAlphaGoのそれぞれのバージョンの性能を示している。興味深いのはAlphaGo Masterとの性能比である。AlphaGo MasterはAlphaGo Zeroと同じネットワーク構成であるが、Masterは人間が教育したアルゴリズムである。このグラフは人間が教育すると技量が伸びないことを示している。つまり、人間が教育するよりAIが独自で学習するほうが技量が伸びることが証明された。人間の教育は不完全であることの立証ともなり、AIが自律学習することの必要性を示した結果となった。

出典: DeepMind  

プロセッサ構成

AlphaGo Zeroはアーキテクチャがシンプルになり計算量が大幅に減少した。AlphaGo Zeroは4台のTPU (tensor processing units) を使いシングルコピーで稼働する。これに対し、AlphaGo Leeは48台のTPUを使い複数コピーを稼働させていた。AlphaGo Zeroは機能が向上したことに加え、効率的に稼働するシステムとなった。TPUとはGoogleが開発した機械学習に特化したプロセッサで、ASIC (専用回路を持つ半導体チップ) でTensorFlow向けに最適化されている。

定石を次ぎ次に発見

AlphaGo Zeroは教育の過程で囲碁の「定石」を次々に発見した。定石とは最善とされる決まった打ち方で、人間が数千年かけて生み出してきた。AlphaGo Zeroはこれら定石を72時間の教育で発見た。更に、AlphaGo Zeroは人間がまだ生み出していない「定石」を発見した。新しい定石は人間の試合では使われていないが、AlphaGo Zeroはこの定石を対戦の中で頻繁に利用し技量を上げた。

Reinforcement Learningの改良

AlphaGo ZeroはReinforcement Learningアルゴリズムが大きな成果をもたらすことを実証した。DeepMindが開発したReinforcement Learningは人間をはるかに上回る技能を獲得し、更に、人間が教育する必要はないことを証明した。人類は数千年かけて囲碁の知識を獲得したが、Reinforcement Learningは数日でこれを習得し、更に、人間が到達していない新たな知識をも獲得した。

汎用AIの開発が始まる

AlphaGo Zeroの最大の功績は自律的に学習する能力を獲得したことにあり、汎用的なAI (General AI) へ道が大きく開けた。汎用的なAIとは狭義のAI (Narrow AI) に対比して使われ、AIが特定タスクだけでなく広範にタスクを実行できる能力を指す。AlphaGo ZeroのケースではAIが囲碁をプレーするだけでなく、科学研究のタスクを実行することが次のステップとなる。ルールが明確でゴールが設定されている分野でAlphaGo Zeroの技法を展開する研究が始まった。

新薬開発などに応用

短期的には、DeepMindはAlphaGo Zeroを新薬開発に不可欠な技術であるProtein Foldingに応用する。Protein Foldingとはタンパク質が特定の立体形状に折りたたまれる現象を指す。ポリペプチド (polypeptide) がコイル状の形態から重なり合って三次元の形状を構成するプロセスで、このメカニズムを解明することが新薬開発につながる。しかしProtein Foldingに関するデータは限られており機械学習の手法では解決できない。このためReinforcement Learningの手法ででこれを解明することに期待が寄せられている。

自らルールを学ぶAIが次の目標

長期的には量子化学 (Quantum Chemistry)、新素材の開発、ロボティックスへの応用が期待される。Reinforcement Learningを実社会に適用するためにはアルゴリズムが自らルールを学習する技能が必要になる。DQNがテレビゲームを見るだけでルールを学んだように、AlphaGo Zeroが自らルールを学ぶ能力が求められる。DeepMindはこの目標に向かって開発を進めていることを明らかにしている。AlphaGo Zeroの次はもっとインテリジェントなAIが登場することになる。

GoogleのAIスマホ「Pixel 2」は世界最高水準のカメラ、Deep Learningが鮮やかな画像を生成する

Googleは2017年10月4日、第二世代のAIスマホ「Pixel 2」(下の写真、左側) と「Pixel 2 XL」(下の写真、右側) を発表した。Pixel 2はカメラ性能が大きく進化し、ベンチマークで世界最高位をマークした。高い評価を受けた理由はDeep Learning技法の強化で、AIが高品質の画像を生成する。

出典: Google  

AIで構成されるスマートフォン

Pixel 2は音声アシスタント「Google Assistant」、ビジュアル検索機能「Google Lens」、及びイメージ生成技法「Computing Photography」とAI機能をフルに実装している。Pixel 2はイメージ生成機能が格段に強化され、世界最高のスマホカメラと評価されている。カメラの世界標準ベンチマーク「DxOMark」でPixel 2は98ポイントと評価されトップとなった。前モデルのPixelは89ポイントで、Pixel 2のカメラ性能が大きく向上したことが分かる。

人物写真専用モード「Portrait Mode」

Pixel 2は人物を撮影するための機能「Portrait Mode」を導入した。これは人物をシャープに、また、背景をぼかして撮影する機能である (下の写真)。一眼レフカメラでは望遠レンズの絞りを開き被写界深度を浅くして撮影する。Apple iPhone 8では搭載されている二つのカメラで被写体と背景を3Dで捉えてこれを表現する。これに対しPixel 2は一つのカメラでPortrait Modeの撮影ができる。撮影されたイメージをMachine Learningの手法で解析しPortrait Modeに変換する。

出典: Google  

特殊なセンサーを搭載

Pixel 2はメインカメラ (12.2MP, f/1.8) に「Dual-Pixel Sensor」という特殊なイメージセンサーを搭載している。撮影した写真はこのセンサーで二つに分解される。右と左の二つのカメラで撮影したように、二枚のイメージとして把握する。つまり、左右二台のカメラで撮影したように、イメージを3Dで捉えることができる。

Machine Learningの手法で画像を生成

次に、このイメージをDeep Learningの手法で解析し被写体と背景を明確に区分けする。アルゴリズムは百万枚の写真を使い教育され様々なシーンに対応できる。アルゴリズムは前面と背景を区別できるようになり、カメラは人物のパーツ部分をシャープにフォーカスし、それ以外の部分はボケ(Bokeh)の効果を与える。人物だけでなくモノに対してもPortrait Modeで撮影できる。このモードを使うとプロカメラマンのように被写体が背景に浮き上がる写真を取ることができる。

自撮りでも使える

Portrait Modeはフロントカメラ (8MP, f/2.4) でも使うことができる。フロントカメラはDual-Pixel Sensorを搭載していないがDeep Learningの手法でPortrait Modeを生成する。アルゴリズムは画像の中で顔を認識し、顔に繋がっている身体パーツや髪などを把握する。つまり、アルゴリズムが人物の形状を認識しそこにフォーカスを当てる。このため、自撮り (Selfie) でPortrait Modeを使うことができる (下の写真、左側)。もし画面に顔が映っていなければPortrait Modeはオフとなる。

出典: Google  

イメージを生成する機能「HDR+」

Pixel 2は暗い環境でも細部にわたり精密に表現できる (下の写真)。また、光のコントラストが厳しい状況でもバランスよくイメージを生成する。これは「HDR+」というイメージ合成手法により実現される。そもそも、HDR (High Dynamic Range) イメージングという手法は異なる露出の複数枚の写真を組み合わせて一枚の写真を生成する技術を指し、多くのスマホで幅広く使われている。これに対しHDR+は同じ露出の写真を多数枚組み合わせて一枚の写真を生成する手法である。

出典: Google  

Computation Photography

Pixel 2はカメラアプリを開いた時から撮影を始め、シャッターが押されたポイントを撮りたいシーンと理解する。HDR+は数多くの写真を重ねるが、同じ露出で撮影するので暗い部分はノイズが乗る。しかし、暗い部分の写真を数多く重ね合わせることで数学的にノイズを減らす。この手法により、光の条件が厳しいところでも綺麗な写真が撮れ、また、Portrait Modeでは肌が滑らかに仕上がる。HRD+はアルゴリズムがイメージを生成する方式で「Computation Photography」とも呼ばれる。カメラはAIを含むソフトウエアが機能や性能を決定する。

高度な手ぶれ補正機構

Pixel 2のメインカメラはビデオや写真撮影向けに高度な手ぶれ補正機構を搭載している。これは「EIS (electrical image stabilization) 」と「OIS (optical image stabilization)」とMachine Learningで構成される。EISはハードウェア機能でセンサーが画像のブレを補正する。OISはソフトウェア機能でフレームごとのブレをアルゴリズムが補正する。Pixel 2はOISをジャイロと連携し手の物理的な振動を検知する。これらの情報をMachine Learningで解析し安定したイメージを生成する。具体的にはMachine Learningは撮影した各フレームから主要な動き(例えばオートバイの動き)を検知し、これに沿って撮影したフレームからブレを補正する。

ビジュアル検索機能「Google Lens」

Pixel 2はビジュアル検索機能「Google Lens」を搭載した。Google Lensとはカメラが捉えたオブジェクトに関する情報を画面に表示する機能である。Google LensはMachine Vision (画像認識機能) とMachine LearningとKnowledge Graph (知識データベース) で構成される。名所旧跡や本や音楽アルバムや映画などの情報を表示することができる。例えば、建物をGoogle Lensで見るとこれは1236年に建立された東福寺であることが分かる (一つ上の写真、右側)。

AIカメラ「Google Clips」

Googleは小型軽量のカメラ「Google Clips」 (下の写真) を発表した。これはハンズフリーカメラでClipsが自動でビデオを撮影する。Clipsをテーブルの上に立てて置いたり、椅子に挟んで使う。Clipsは興味あるシーンを認識し自動でシャッターを切る。また、専用アプリで利用者がシャッターボタンを押して撮影することもできる。

出典: Google  

人物を識別する

Clipsはインテリジェントな機能を持ちAIが人物を識別する。このためClipsは親しい人物を中心に撮影する。また、Clipsは撮影のタイミングも自律的に判断する。被写体の動きが止まったタイミングを見て撮影を始める。また、被写体の一部が隠れているようなときは撮影しない。このため事前にClipsに家族関係者などを教えておく。また、Clipsを使うにつれ搭載されているMachine Learningは親しくしている人物を学びその人を中心に撮影するようになる。Clipsは屋内で家族やペットなどを撮影することを想定してデザインされている。

専用AIプロセッサを搭載

Clipsは専用AIプロセッサを内蔵している。このプロセッサはMovidius社の「Myriad 2」で、Computer Vision機能を司る。ここで人物の顔を認識しAI機能はデバイス上で実行される。この方式は「On-Device AI」と呼ばれる。クラウドと接続する必要はなく、顔情報をデバイスに格納し個人のプライバシーを守ることができる。

カメラとAIは相性がいい

Googleはハードウェア製品にAIをフルに実装し機能強化を推し進めている。Pixel 2ではAIがプロの写真家の役割を担い高品質なイメージを生成する。Clipsではもはや写真を撮影する行為は必要が無くAIが最適なシーンを撮影する。カメラはコンピュータとなり機能や特性はDeep Learningが決定する。カメラとAIは相性が良く技術革新が急速に進むことになる。